做过超声引导神经阻滞的人都知道,一个新手最先困惑的往往不是“神经在哪里”,而是“我的针到底在哪里”。屏幕上是一幅二维灰阶图,手里是一根从皮肤斜着进入的针,脑子里还要同时计算角度、深度、进针点、局麻药扩散方向,以及血管、胸膜、腹膜、神经束这些不该碰到的结构。
所以,超声神经阻滞的下一代竞争,不一定只是探头更清楚、算法更聪明。更关键的问题可能是:能不能把医生脑子里的那条“理想针路”,直接显示到病人身上?2025 年 7 月 29 日授权的美国专利 US12370010B2,正好把这个想法写成了一套结构化方案:先在虚拟超声图像上选定参考点,再由增强现实显示设备生成一条全息针路,引导针沿着计划轨迹进入目标。
麻醉医生真正卡住的,是二维屏幕和三维手感之间的缝隙
传统超声神经阻滞依赖三件事:探头稳定、针尖可见、手眼协调。问题在于,这三件事常常互相牵制。为了看清针尖,医生要调整进针角度;为了避开血管或胸膜,又要改变路径;为了保持针尖在平面内,还要让手部动作和屏幕切面保持一致。临床上所谓“针尖丢失”,本质上就是空间模型瞬间断线。
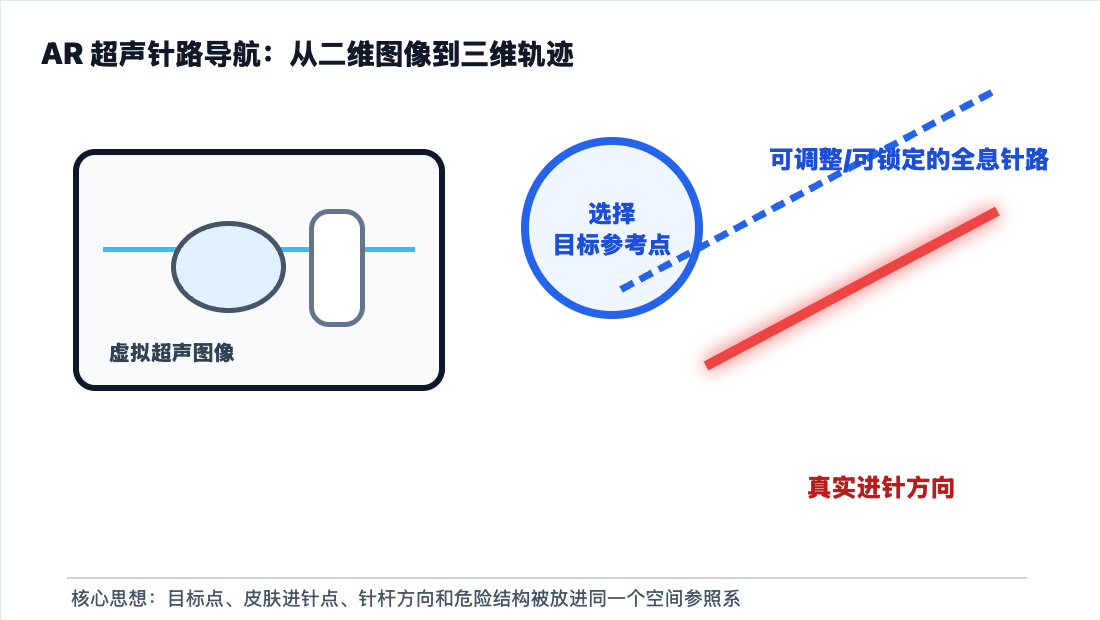
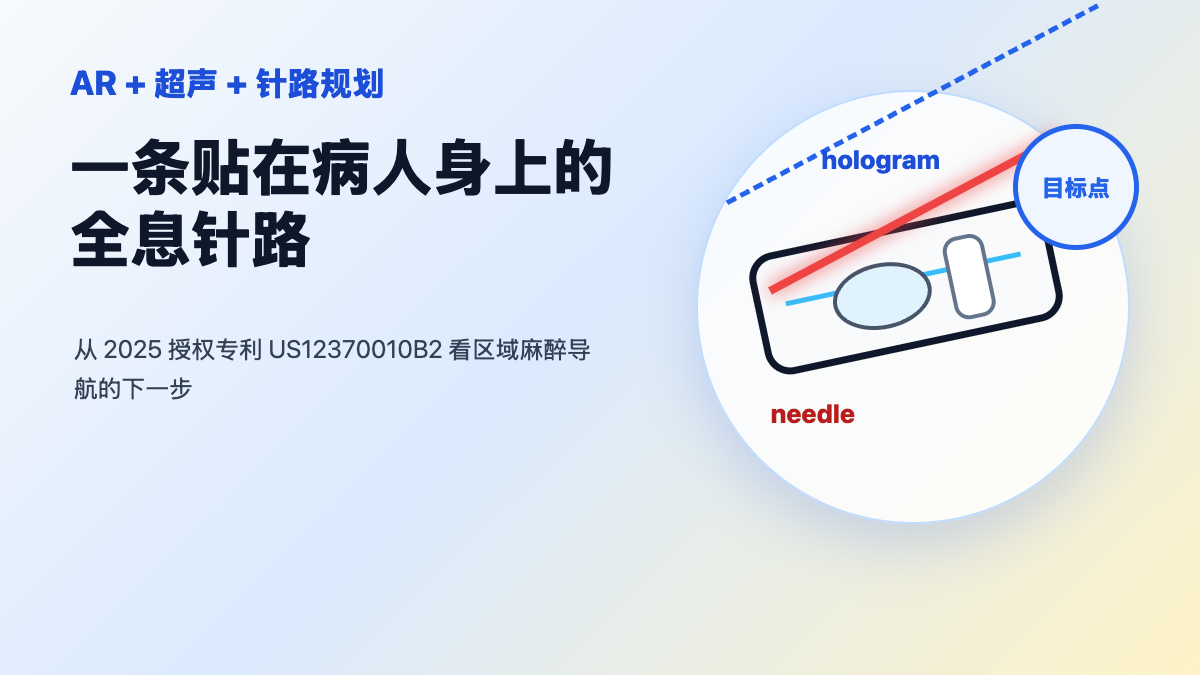
这项专利的思路,是把“针路”从医生脑中抽出来,变成一个可以被看见、抓取、调整、锁定的全息对象。专利描述中,全息针路可以呈圆柱形或杆状,从虚拟超声图像中的参考点向外延伸到皮肤外的外部点;外部点可以手动选择,也可以由算法根据最佳进针角度生成。换句话说,它不只是告诉你“目标在这里”,而是试图告诉你“从哪里进去、按什么角度进去”。
这条“全息针路”最有意思的地方:它不是固定导板
很多针路辅助工具都走过物理导板路线:在探头旁边加一个角度固定的槽或孔,让针沿着预设角度进入。它的优点是简单,缺点也明显:角度受限、适配探头困难、耗材和消毒流程增加,而且一旦解剖结构或目标深度变化,机械导板就不够灵活。
US12370010B2 更像是“虚拟导板”。专利提出的全息针路可以围绕选定参考点形成弧形调整,也可以在三维空间中改变轨迹;医生还可以通过抓取、捏合、轻点、按住等交互方式调整针路,满意后再把它“盖章”锁定。这个设定很适合区域麻醉的真实场景:坐骨神经、臂丛、胸椎旁、竖脊肌平面,目标深度和入路角度很少完全标准化。
AI 在这里不是“自动打针”,而是帮助选择角度
文章标题里如果只写“AI 打神经阻滞”,流量可能更高,但科学上不准确。专利文本的关键表述是:系统可利用空间计算、增强现实和人工智能产生模拟物理针导向的全息光线;外部点和最佳接近角度可以由算法自动生成,也可以由用户手动选择。也就是说,AI 更像是轨迹规划助手,而不是替代医生完成穿刺。
这个区别很重要。区域麻醉不是单纯的“点到点连线”。有些路径看起来最短,却可能穿过血管;有些角度让针尖更亮,却让局麻药扩散方向变差;有些入路适合训练模型,却不适合肥胖、畸形或术后改变的病人。真正有价值的 AI,不应只给出一条线,而应解释为什么这条线避开了哪些结构、牺牲了什么角度、保留了哪些退路。
为什么这项专利值得麻醉医生关注
第一,它把“看针”升级为“管轨迹”。超声时代的训练重点,是让针尖尽可能出现在声束平面内;AR 针路时代的训练重点,可能会变成先规划一条空间轨迹,再让针尖沿轨迹移动。两者不是替代关系,而是层级变化。
第二,它可能改变教学方式。现在带教时,老师经常要用语言描述:“针再放平一点”“从这里再往外一点”“你现在太陡了”。如果全息针路能稳定显示,带教语言会从抽象指令变成共享空间对象:老师和学生看到的是同一条计划轨迹。
第三,它提示区域麻醉设备正在从“影像设备”走向“导航系统”。探头、显示、针、传感器、算法、远程协作,都可能被纳入同一个工作流。专利还提到可选的电磁、光学、图像/模型或 RFID 跟踪方式,甚至讨论机械臂和远程用户。这说明它的野心不止于一个教学小工具。
但不要把专利当成临床结论
专利说明一项技术构想和权利边界,不等于证明它已经能改善神经阻滞成功率、减少并发症或缩短操作时间。对麻醉科来说,真正要问的仍然是:注册适应证是什么?和哪些超声探头兼容?延迟多少?配准误差多少?肥胖病人和深部阻滞是否可靠?消毒、无菌、眼镜佩戴和术者疲劳如何处理?如果全息线和屏幕图像不一致,医生应该相信谁?
已有文献对 AR 在超声引导区域麻醉中的应用持谨慎期待态度:它可能降低屏幕-病人之间的视线切换负担,也可能帮助训练和空间理解;但它必须经受配准精度、临床可用性、学习曲线和安全性验证。AI 也一样,当前证据更多支持“辅助识别、辅助定位、辅助训练”的方向,而不是替代麻醉医生作出最终穿刺决策。
给临床医生的判断框架
看到这类 AR+超声+AI 技术时,麻醉医生可以用四个问题快速判断它是否靠谱。
第一,看它解决的是识别问题、轨迹问题,还是执行问题。识别神经、规划路径、实际进针,是三个不同层次。把三者混为一谈,宣传上好听,临床上危险。
第二,看它是否给出误差。全息线只要偏几毫米,在浅表血管旁或胸膜附近就可能完全改变风险。没有配准误差、延迟和失败模式的数据,就不能谈安全边界。
第三,看它如何处理异常解剖。真正的病人不是训练模型。水肿、瘢痕、肥胖、术后改变、肿瘤压迫、血管变异,都会让漂亮的轨迹规划变得复杂。
第四,看它能否进入无菌工作流。头显、传感器、针路标记、探头套、屏幕交互,任何一个环节拖慢流程,都会影响临床接受度。
结语:下一代超声,不只是更会“看”,还要更会“带路”
US12370010B2 的价值,不在于它立刻改变明天的神经阻滞操作,而在于它把一个长期存在的痛点说清楚了:麻醉医生缺的不是更多灰阶像素,而是屏幕图像、病人体表和手中针之间更稳定的空间关系。
如果未来 AR 能把目标点、危险结构、皮肤进针点和针尖轨迹可靠地叠加在同一个操作空间里,区域麻醉的训练和临床安全边界都会被重新定义。但在那之前,我们仍要把它看作一条值得追踪的技术路线,而不是已经完成验证的临床答案。
主要资料来源
1. Google Patents. US12370010B2. Holographic augmented reality ultrasound needle guide for insertion for percutaneous surgical procedures. Publication date: 2025-07-29. https://patents.google.com/patent/US12370010B2/en
2. Marhofer P, et al. Augmented reality in ultrasound-guided regional anaesthesia. British Journal of Anaesthesia. 2023.
3. Swain BP, et al. Current evidence on artificial intelligence in regional anesthesia. 2024.